杭州參訪宇樹科技 人形與四足機器人前沿考察及昂合科技協同觀察
一、參訪背景:杭州機器人產業生態的加速成型
杭州作為數字經濟與智能制造融合發展的代表性城市,近年來在機器人產業領域持續升溫。從運動控制算法到核心零部件國產化,從四足機器人到人形機器人整機集成,杭州已經形成了較為完整的機器人創新鏈條。在這一背景下,走進宇樹科技(Unitree Robotics)開展實地參訪,考察其人形機器人與四足機器人系列產品,同時結合昂合科技的產業實踐進行協同觀察,對于理解當前機器人技術演進路徑與產業化落地方向具有重要意義。
二、宇樹科技參訪:四足與人形機器人的產品矩陣
2.1 四足機器人系列:從行業級到消費級的梯度布局
參訪宇樹科技期間,考察重點首先落在其四足機器人產品系列上。宇樹科技在四足機器人領域已形成較為成熟的產品梯度:面向行業應用的較高負載型號可搭載多種傳感器與作業模塊,適用于巡檢、科研、安防等場景;面向消費與教育市場的輕量化型號則強調運動靈活性與人機交互體驗。現場演示中,四足機器人在復雜地形下的穩定性、動態平衡能力以及關節模組的響應速度給考察團留下深刻印象。
值得注意的是,宇樹在四足機器人上積累的運動控制技術——包括多自由度關節設計、實時步態規劃、IMU與視覺融合的平衡控制——為其向人形機器人延伸提供了工程基礎。這種“四足先行、人形跟進”的技術演進路徑,在國內機器人企業中具有一定的代表性。
2.2 人形機器人:從運動能力到任務能力的進階
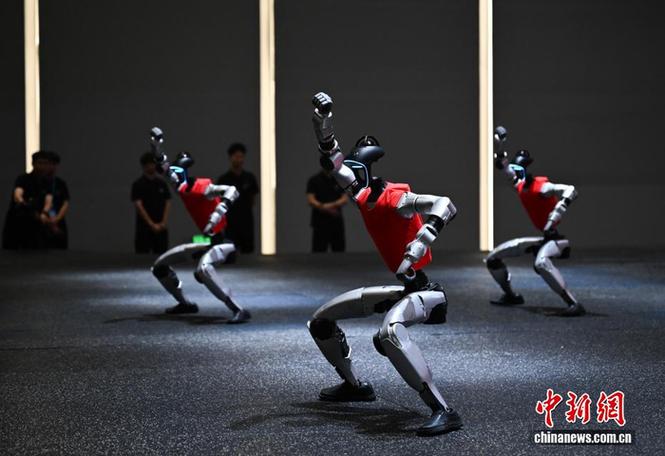
人形機器人是本次考察的核心關注點。宇樹展出的人形機器人產品在整機自由度配置、關節驅動方案和全身運動控制方面展示了較為完整的技術框架。現場重點考察了幾個維度:
- 運動能力:行走穩定性、轉彎與步伐調整、外力擾動下的恢復能力;
- 驅動與關節方案:高扭矩密度關節模組的集成度與散熱設計;
- 感知與交互:視覺傳感器配置、語音交互與遠程操控能力;
- 開發接口:面向二次開發的SDK與仿真工具鏈支持。
從參訪情況看,當前人形機器人正處于從“能走能動”向“能干活”過渡的階段。宇樹在產品化節奏上延續了其在四足機器人領域的工程化思路,即優先保證硬件平臺的可擴展性與可開發性,再通過生態合作逐步引入上層任務能力。
三、昂合科技的協同視角:從單點產品到場景方案
在參訪過程中,結合昂合科技的產業實踐進行對照觀察,形成了更有價值的討論。昂合科技在機器人相關的系統集成與場景應用方面具有自身積累,其對宇樹產品平臺的關注點主要集中在三個方面:
3.1 硬件平臺與場景需求的匹配
四足機器人與人形機器人從“產品”走向“方案”,關鍵在于硬件平臺能否與具體場景需求形成有效匹配。昂合科技在場景落地層面的經驗表明,巡檢、科研、展示、教育等不同場景對機器人負載、續航、防護等級和交互方式的要求差異顯著,單一型號難以覆蓋全部需求。宇樹的梯度產品線與二次開發接口,為場景化定制提供了較好基礎。
3.2 軟件生態與系統集成
機器人的實際價值釋放依賴于軟件層的能力疊加。昂合科技關注的不是單純購買整機,而是如何將機器人的運動能力與自身在數據采集、任務調度、后臺管理方面的系統相銜接。參訪中,雙方就開發接口開放程度、ROS兼容性以及遠程運維支持進行了交流,為后續潛在的集成合作提供了參照。
3.3 成本與規模化推廣的現實約束
人形機器人的規模化推廣仍面臨成本與可靠性的雙重考驗。四足機器人因產品成熟度較高、價格區間相對明晰,在行業應用中已具備一定的經濟可行性;而人形機器人當前成本結構中關節模組與力控傳感系統占比仍然偏高,短期內更適合在展示、科研與試點場景中積累數據、打磨能力。對這一節奏的清醒判斷,是產業各方共同面對的現實課題。
四、考察技術演進與產業協同的雙重觀察
此次杭州參訪宇樹科技,既是對宇樹人形機器人和四足機器人系列產品的一次技術面上近距離了解,也是以昂合科技為參照對機器人產業化路徑的一次結構性觀察。可以形成幾點判斷:
第一,運動控制能力的工程化積累是國內機器人企業的重要競爭力。宇樹在四足機器人領域的技術沉淀向人形產品遷徙的路徑清晰,產品迭代節奏務實。
第二,機器人產業的下一階段競爭將從單機性能轉向場景能力的構建。硬件平臺開放度、軟件生態豐富度以及與系統集成方的協同深度,將決定產品能否真正進入行業場景。
第三,人形機器人的商業化仍需時間。在關注技術進步的應充分認識其可靠性、成本與任務定義方面的現實約束,避免預期過熱與落地節奏之間的錯位。
以此次參訪為契機,宇樹科技的產品平臺能力與昂合科技的場景集成經驗之間具有天然的互補性。在機器人從“演示臺”走向“工作臺”的過程中,類似的產業協同將是推動技術真正落地的重要方式。
如若轉載,請注明出處:http://m.ex-trip.cn/product/21.html
更新時間:2026-11-09 15:58:18